6.5. 性能基准测试工具
本节介绍性能基准测试工具,解释其目的、功能以及它可以帮助您测量的内容。
6.5.1. common_benchmark_node.py
common_benchmark_node.py 是一个用于监控在 ROS 环境中运行的 Orbbec 相机性能的工具。它在订阅端实时收集和记录关键相机指标,如图像帧率、延迟、系统资源使用和估算丢帧率,帮助用户评估相机节点的稳定性和性能(每秒更新一次)。
功能:
测量订阅端接收的图像帧率和延迟(当前、最小、最大、平均)。
监控相机节点的 CPU/ARM 使用率(当前、最小、最大、平均)。
根据图像消息时间戳估算订阅端丢帧率。
支持
color、left_color、right_color、depth、ir、left_ir和right_ir图像流,也支持压缩图像和点云 topic。将实时统计信息(1 Hz)打印到终端并将结果保存到 CSV 文件。
支持可配置的运行时长、CSV 输出路径、多相机名称和 topic。
节点根据相邻图像消息的时间戳估算订阅端丢帧率。设置 --ideal_fps 时使用指定的理想帧率;未设置时根据收到的图像时间戳学习名义帧间隔。
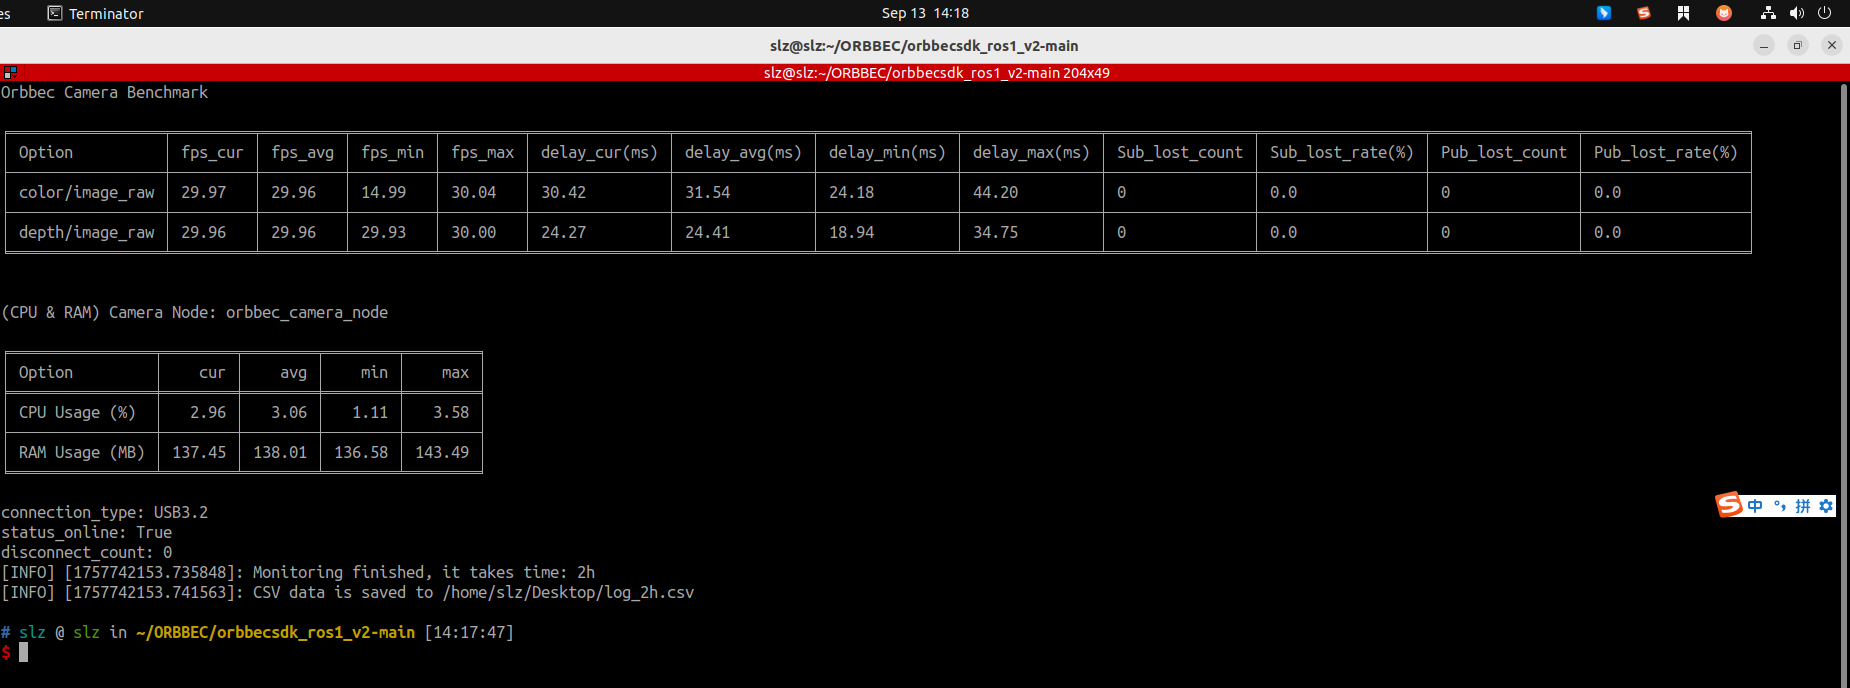
默认参数运行:
rosrun orbbec_camera common_benchmark_node.py --run_time 30s
指定自定义 CSV 输出路径:
rosrun orbbec_camera common_benchmark_node.py \
  --run_time 2h \
  --csv_file /path/to/log.csv
多相机监控示例:
rosrun orbbec_camera common_benchmark_node.py \
  --run_time 1h \
  --csv_file /tmp/cam_log.csv \
  --camera_names camera,camera01 \
  --topics color,left_color,right_color
参数:
--run_time/_run_time:监控持续时间。支持时间字符串格式:10s(秒)、5m(分钟)、1h(小时)、2d(天)。默认值:10s。--csv_file/_csv_file:CSV 输出文件路径。--camera_names/_camera_names:相机名称列表,可用逗号分隔。--ideal_fps/_ideal_fps:订阅端丢帧估算使用的理想帧率。大于0时覆盖根据图像时间戳学习的帧间隔。--topics/_topics:要监控的 topic,多个值用逗号分隔。可以填写原始流名称(例如color,left_color,right_color),也可以填写完整的原始/压缩图像或点云 topic。自动发现只选择原始图像 topic;压缩图像和点云需要填写完整 topic 名称。
6.5.2. service_benchmark_node.py
service_benchmark_node.py 用于监控 service 调用性能。它会根据 YAML 配置文件批量调用多个 service,并统计调用次数、成功率、平均耗时、最小耗时和最大耗时。
功能:
对 YAML 配置文件中定义的多个服务进行基准测试。
自动根据当前 ROS service 类型构造请求。
可将基准测试结果保存到 CSV 文件。
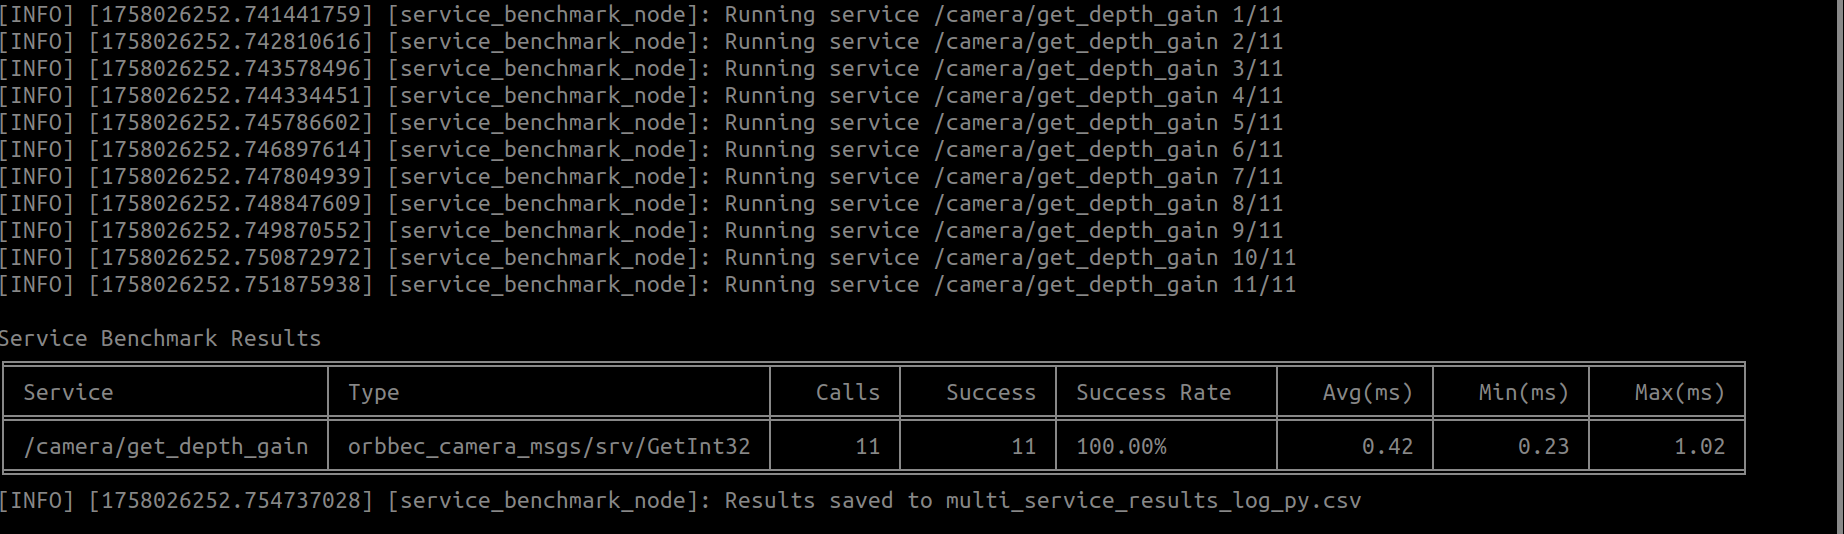
多个服务压测(YAML 配置 + CSV 输出):
rosrun orbbec_camera service_benchmark_node.py \
  --yaml_file /path/to/default_service.yaml \
  --csv_file /path/to/results.csv
示例 YAML 配置文件位于 scripts/default_service.yaml,default_count 为未在单个条目指定调用次数时的默认调用次数。
6.5.3. service_benchmark_node
service_benchmark_node 是 C++ service 调用 benchmark 工具。当前推荐优先使用 Python 版 service_benchmark_node.py,因为 Python 版可以直接通过 YAML 批量测试多个 service 并输出 CSV。
单个服务压测示例:
rosrun orbbec_camera service_benchmark_node \
  _service_name:=/camera/set_color_ae_roi \
  _service_type:=orbbec_camera/SetArrays \
  _request_data:='{data_param: [0, 1279, 0, 719]}'
多个服务压测(使用 YAML 配置):
rosrun orbbec_camera service_benchmark_node \
  _yaml_file:=/path/to/default_service.yaml
6.5.4. 基准测试使用建议
先在少量服务上测试以验证网络与设备稳定,再扩展到全部服务列表。
长时间运行时建议指定
--csv_file到持久化目录,避免临时环境清理。可将不同设备的结果按日期归档,便于性能趋势分析。
出现异常延迟可结合
/camera/device_status话题排查设备状态。
完整 service YAML 示例可参考源码中的 scripts/default_service.yaml。